


工业及军用外骨骼技术及其应用
导语:从研发到应用,从军事到工业的各个领域,外骨骼机器人历经六十余年的发展,现已呈现较好的发展态势。
编辑|符号
整理|Cloud Sunny
机器人大讲堂直播间 043期
从研发到应用,外骨骼机器人历经六十余年的发展,从最初的军事领域应用,逐渐拓展到医疗、工业、物流等各个领域。与欧美外骨骼机器人发展相比,我国外骨骼机器人处于研发、产品商业化的初期,伴随着我国市场需求的增加。近年来,我国外骨骼机器人也呈现了较好的发展态势。
我们特邀 北京铁甲钢拳科技有限公司CEO王潮 先生做客「机器人大讲堂直播间」为大家分享工业及军用外骨骼技术及其应用。
本期分享要点如下
1、军工及工业外骨骼类型解析
2、外骨骼的未来发展方向
3、外骨骼机器人相关产品介绍
以下内容根据王潮先生直播分享实录整理
一、 军工及工业外骨骼类型解析
外骨骼机器人是一种 可穿戴式的机电智能机器人 ,它也是机器人的一种,但是其操作系统不同于传统的机器人。
工业外骨骼最大的优势在于不需要对现有的场景和设备进行改造,结合人自身的柔性和刚性帮助佩戴者完成一些动作,目的是 增加使用者的力量和耐力,进而增加使用者的生产或者作战效率。
随着生物技术、机电液一体化、控制技术的融合发展不断进步,外骨骼机器人会更好的在更多的应用场景下服务人类。那如何分辨外骨骼属于哪些类型?这里介绍三种方法进行判断。
动力系统
从动力系统来看,外骨骼可分为液压、气动和电动三类,有关三种类型的优缺点也是众说纷纭。
液压和气动的功率较大,但总体设备重量较重,因此不适合轻量型的应用场景;液压的另外一个优点是精度较高。在美国雷神、韩国现代等企业中重型外骨骼是以液压、气动为主,但是国内的公司考虑到成本原因很少将液压、气动实现商业化的应用,对于重型的应用场景还是倾向于使用大型机械。
选择液压、气动作为外骨骼动力源时,能够有效减少动力源的数量,实现较高的功率密度;相反,使用电动时则要求更多的动力源,如七轴工业机器人的每个关节都要有动力源,且机器人最大负载取决于最弱的关节。电动的好处在于不管有多少关节,能量不需要经过长距离传输就可实现动力输出。
总的来说,液压、气动在应用上存在 难于实现小型化 、 较为密封 以及 重量过重 等问题,因此就决定了液压、气动系统只有在负载200kg以上才被使用。

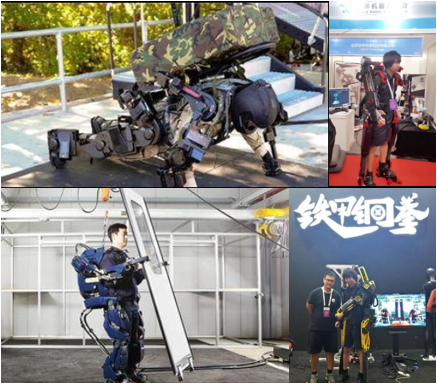
电驱是目前大多数医疗、工业等外骨骼所采用的驱动方案。它的优势在于设计相当简单,轻便,易维护,易推广等。如负载60kg以下可以随意调配其参数。其实采用电驱方式的外骨骼最大的优势在于其生产制造方便,更易于产品化。

做功类型
从做功类型来看,外骨骼可分为 需要预判 和 不需要预判 两类。
外骨骼可通俗的分为外骨骼自己做功、和人一起做功两种。在外骨骼自己做功类型中,人穿上外骨骼后是感知不到负载的,全由机器自身承担。这种外骨骼称为不需要预判的外骨骼,此种外骨骼的算法相对比较容易做,控制简单,只需做到快速感知和响应即可,如美国的雷神等。
但是,在大多数场景往往是需要预判的,即外骨骼需要预判人的动作甚至做一些自适应的学习,让自身有一定的判断能力,能够跟随人类运动。此类的外骨骼相对难控制,在穿戴人身上后往往出现它所思非你所想的状况,降低了人们的适用性。因此为了避免外骨骼与人的判断产生冲突的情况发生,在预判应用时采集大量的深度学习数据,做一个大概类似的预判。
传感类型
从传感器类型上,外骨骼可分为 力信号 、 脑电信号 和 肌电信号 三类。
力信号是当前外骨骼产品中的主流,主要是通过三大类型传感器检测运动状态。 它的优点是设计简单且易产品化,但不足的方面是对于大多数需要预判的外骨骼,可能会有10%—20%场景下出现判断冲突的情况。
肌电信号就是利用 微电流传感器或其他类型传感器 检测肌肉段的信号,来判断运动趋势。其优势是肌电信号属于内源力信号之一,不会受到外界的影响。不足的方面是由于每个人的皮肤表组不同,或是同一个人不同状态下的皮肤表组都不同,这都将导致肌电信号的不稳定;另外,肌电信号还容易受到外界电场的干扰。
脑电信号相对肌电信号来说,它更靠近信号源,优势是信号延迟比较低,缺点是脑信号比较难提取,难于获取。因此,对于肌电信号和脑电信号的获取来说, 最好是利用侵入式传感器。
二、外骨骼的未来发展方向
未来外骨骼发展的方向通俗地说,就是重量更轻、负载更大并且能与人很好的契合,也可以说是更高、更快、更强。目前来看,想要实现这种目标还需要突破 动力系统和储能系统 、 传感器 以及 控制算法 等三方面的技术难点。
动力系统和储能系统
评价外骨骼的一个重要指标就是 功率密度 ,那么未来外骨骼的动力系统就是向着更轻、功率密度更大的方向发展。针对储能系统来看,内置能源类型将是外骨骼的发展趋势。
柔性传感器和其他类型的传感器
未来外骨骼则会借助于更高精度的传感器提高自身的性能。不仅限于力信号传感器、角加速度传感器,将会应用更多的肌电、脑电信号的传感器,来提高外骨骼机器人系统的感知能力,甚至会应用柔性传感器,提升人机融合的舒适度及其操控便捷等机体的性能。
控制算法
对于预判类的外骨骼来说,控制算法在未来更希望搭建一个公共的开发平台,供国内的科研院校、科技公司和广大爱好者使用,从而使外骨骼机器人控制算法更为丰富,吸引更多开发者共同推进该类机器人控制算法的进步与发展。
三、 外骨骼机器人相关产品
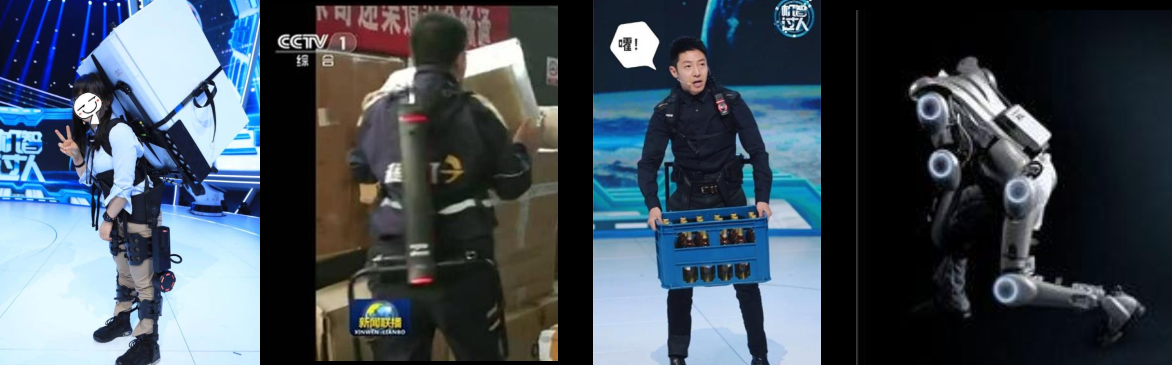
CEXO-E03 是铁甲钢拳科技有限公司自主研发的腰部助力外骨骼机器人。这套外骨骼的主要功能是增加工人的腰部力量,从而提高生产效率。
此外骨骼穿戴方便,设备自重5.6kg,并提供30kg的助力。CEXO-E03内部的精密传感器可以准确检测运动趋势,从电机感应到输出最大扭矩的反应速度7/1000秒,能够精确判断不同穿戴者的运动习惯。


根据实仓测试验证CEXO-E03能有效保护工人腰肌健康,帮助工人减轻负重的同时提升工作效率。

10月23日至27日,由陆军总装备部举办、陆军研究院某研究所承办的“超能勇士2019”单兵外骨骼系统挑战赛决赛在京举行。参赛公司及组织包括但不限于,中兵202所,深圳先进院等国内主要研究机构。
铁甲钢拳科技自主研发的 CEXO-E03 腰部助力外骨骼荣获“超能勇士-2019”单兵外骨骼挑战赛“物资搬运” 第二名的奖项。
部分图片来自网络,版权归原作者所有,如有侵权请联系我们修改或删除。
- END -
私信我即可获得 完整版PDF 、 直播回放链接 以及“外骨骼机器人”交流群 入群方式。